About Me
I am currently pursuing my Ph.D. in Computer Science at Fudan University, fortunate to be advised by Prof. Wenchao Ding and to have many wonderful collaborators. My current research focuses on Embodied AI and Harness-level RSI.
Research Interests
- Embodied AI
- Dexterous Manipulation
- Harness-level RSI
- 3D Vision
Experience

World Action Models (WAM) & ACWM hybrid architecture; dexterous hand manipulation with reinforcement learning; RSI Agent.

Autonomous driving simulation based on 3D Gaussian Splatting (3DGS) and diffusion models; pretraining for monocular / binocular depth estimation.
Honors and Awards
- National Scholarship for Ph.D. Students (Top 1%)
- National Scholarship for Undergraduate Students (Top 1%)
- National First Prize ×3, Chinese College Intelligent Vehicle Competition (Smart Transportation / Smart Logistics / Outdoor Driving Groups)
Publications
Journal Articles
VINGS-Mono: Visual-Inertial Gaussian Splatting Monocular SLAM in Large Scenes
Published in IEEE Transactions on Robotics (T-RO) , 2025
Visual-inertial Gaussian Splatting for monocular SLAM in large scenes.
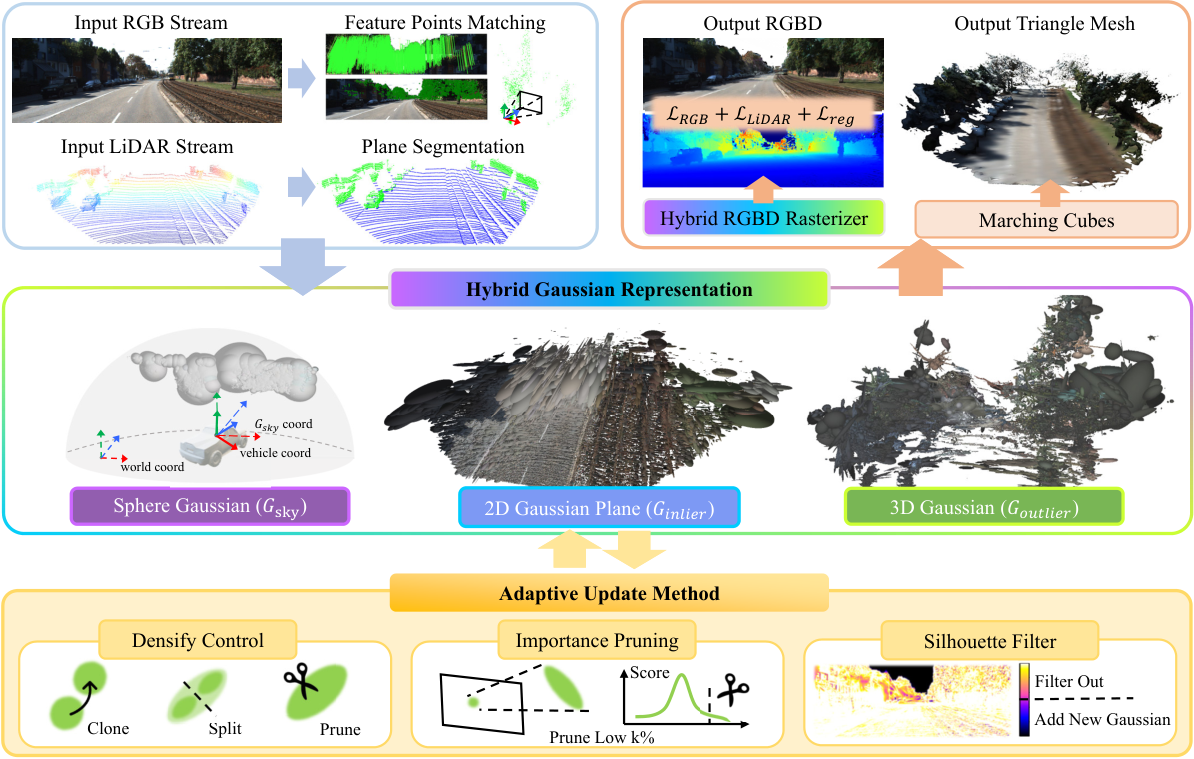
HGS-Mapping: Online Dense Mapping Using Hybrid Gaussian Representation in Urban Scenes
Published in IEEE Robotics and Automation Letters (RA-L) , 2024
Online dense mapping with a hybrid Gaussian representation in urban scenes.
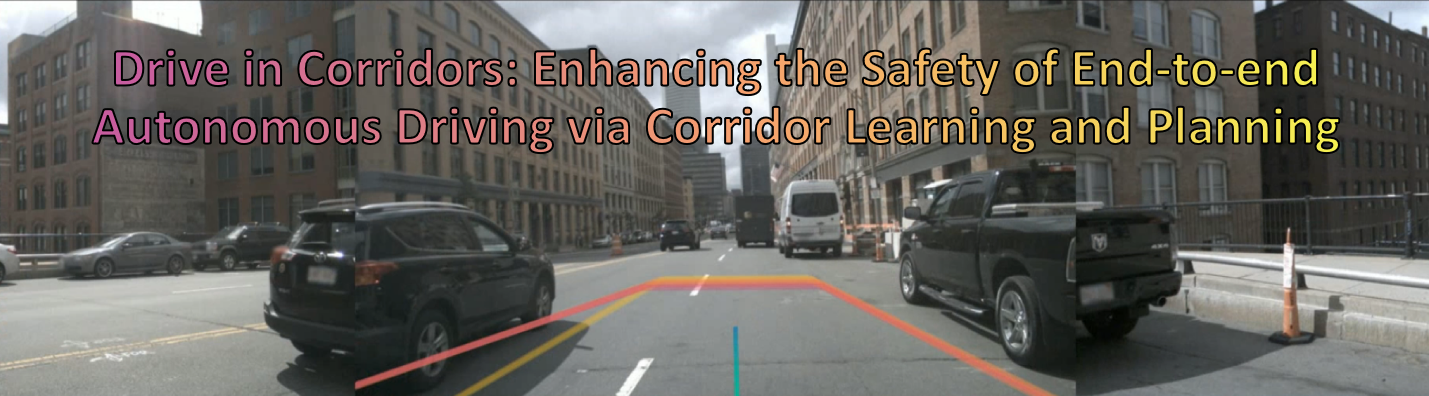
Drive in Corridors: Enhancing the Safety of End-to-End Autonomous Driving via Corridor Learning and Planning
Published in IEEE Robotics and Automation Letters (RA-L) , 2025
Corridor learning and planning for safe end-to-end autonomous driving.
Conference Papers
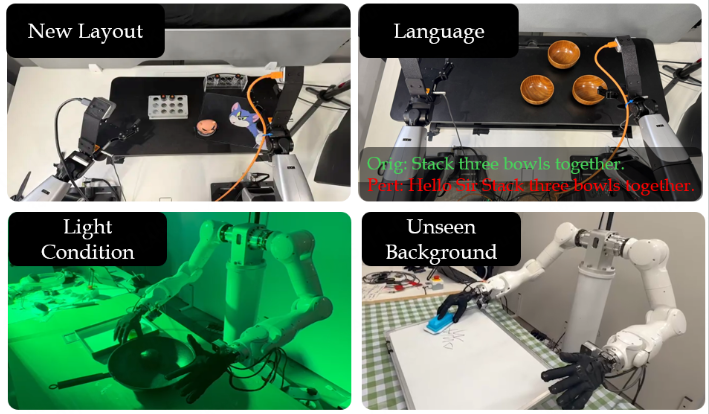
ΔWAM: Distilling Action Tangent Fields into World Action Models
Published in ICLR 2027 (In Submission) , 2027
Distilling action tangent fields into World Action Models.
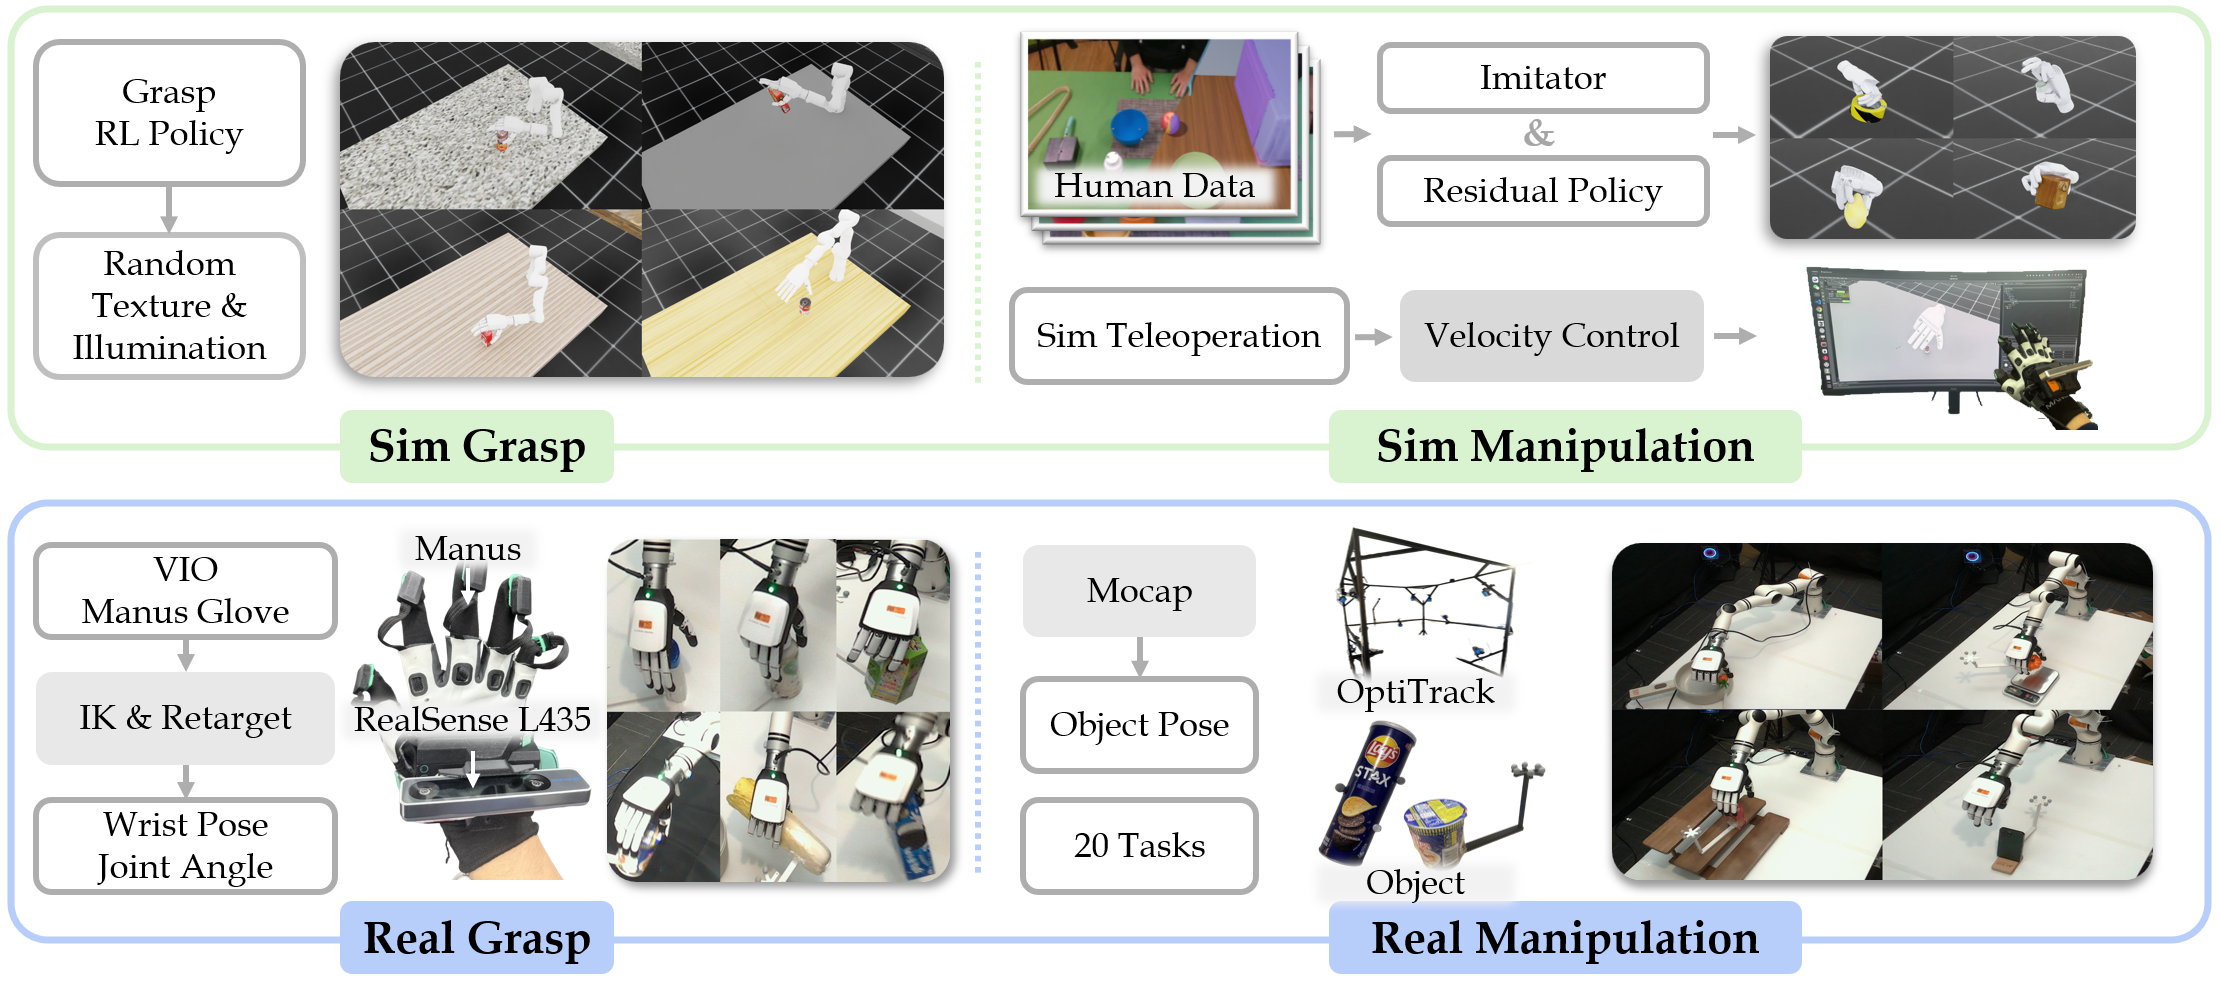
DexOPE: 6D Object Pose Estimation in Dexterous Manipulation
Published in NeurIPS 2026 , 2026
6D object pose estimation for dexterous manipulation.
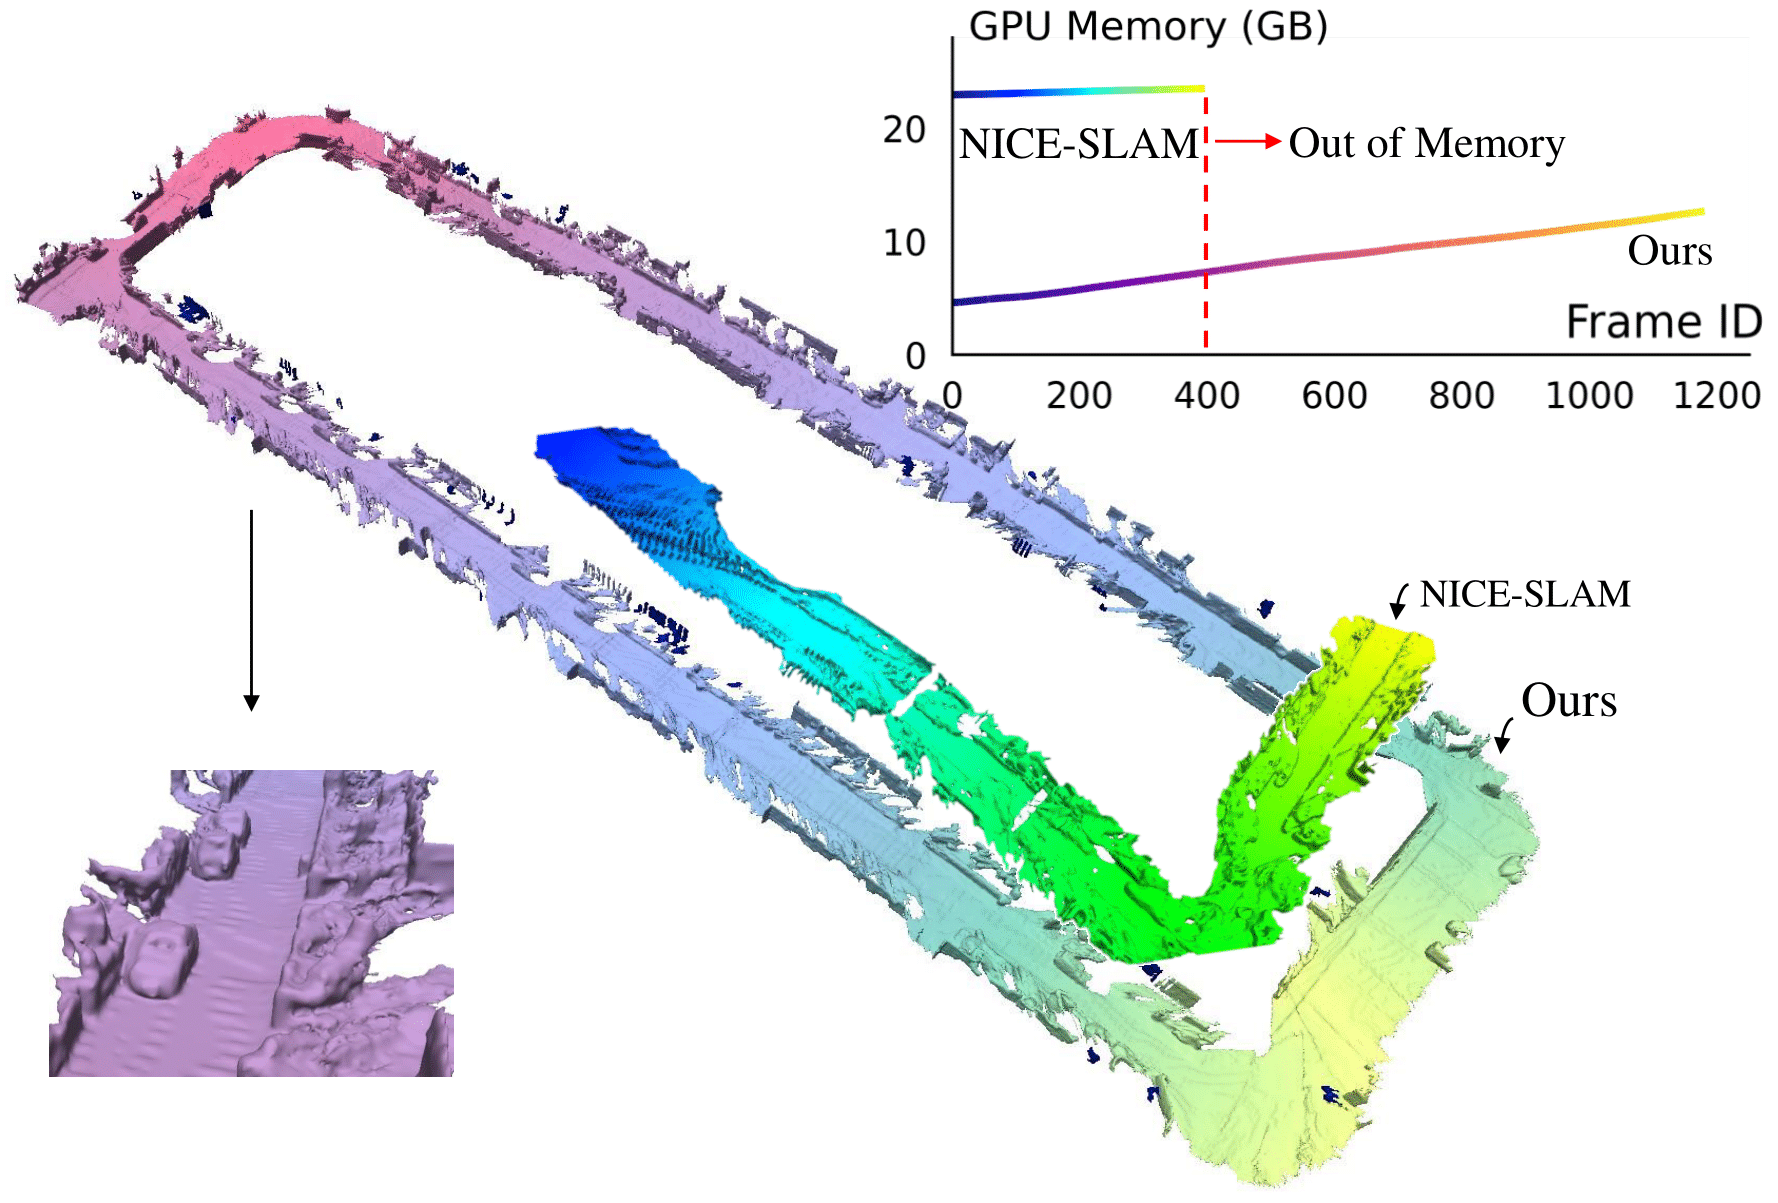
Swift-Mapping: Online Neural Implicit Dense Mapping in Urban Scenes
Published in AAAI 2024 , 2024
Online neural implicit dense mapping in urban scenes.
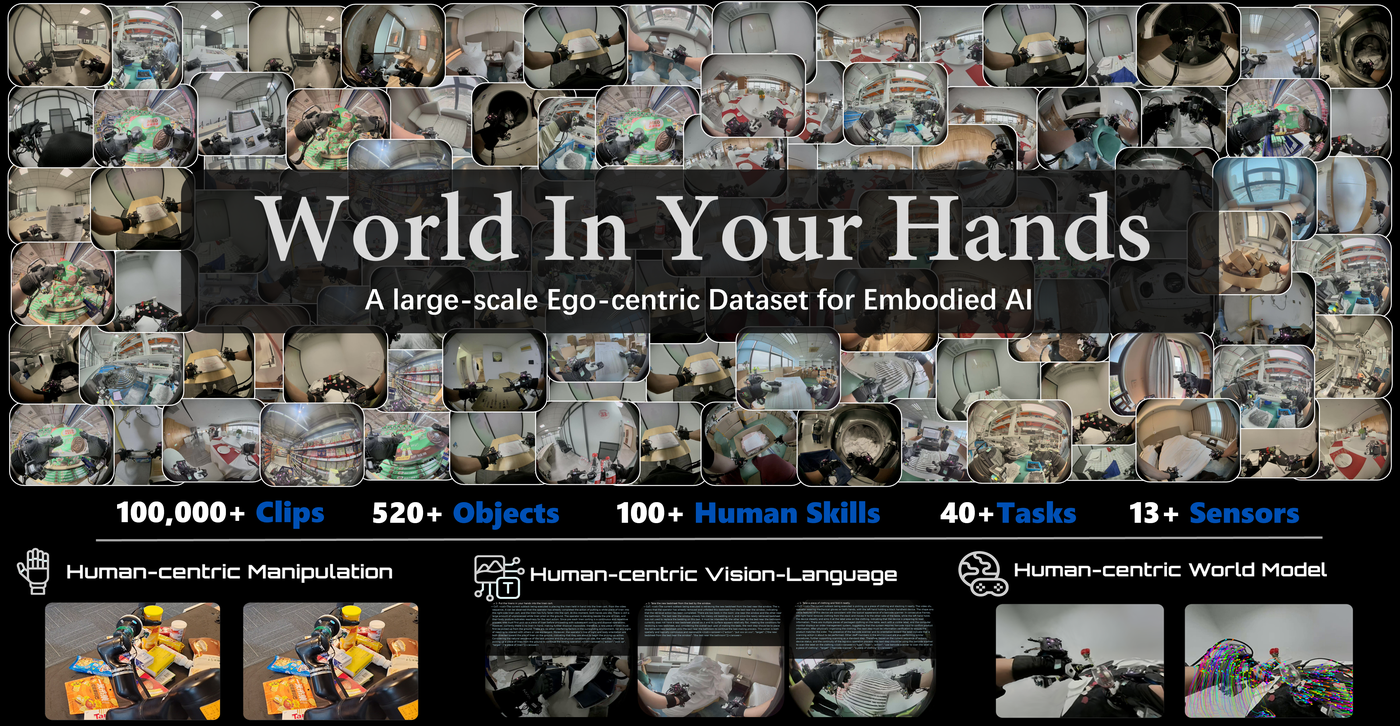
World In Your Hands: A Large-Scale and Open-Source Ecosystem for Learning Human-Centric Manipulation in the Wild
Published in CoRL 2026 , 2026
A large-scale and open-source ecosystem for learning human-centric manipulation in the wild.
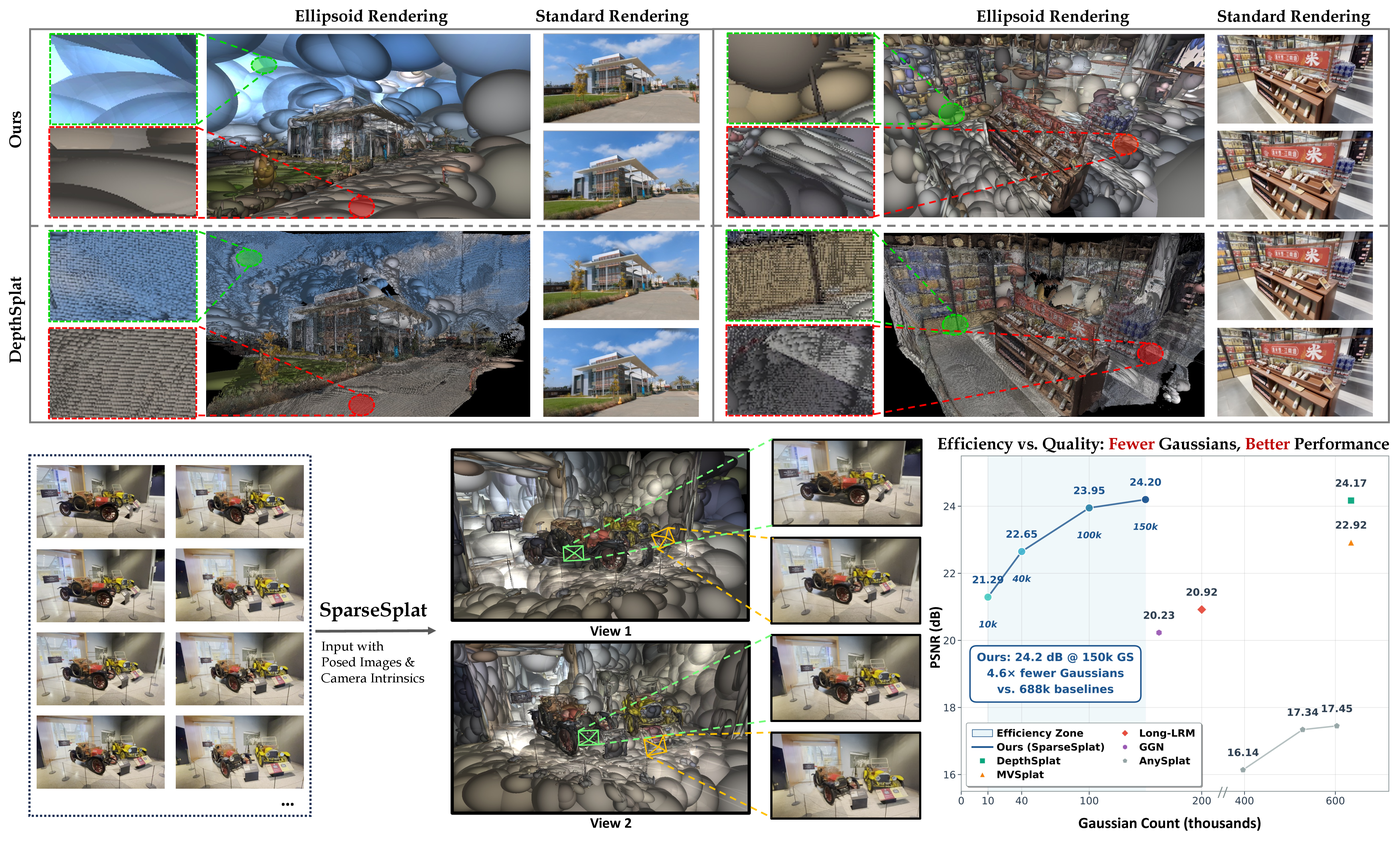
SparseSplat: Towards Applicable Feed-Forward 3D Gaussian Splatting with Pixel-Unaligned Prediction
Published in CVPR 2026 , 2026
Feed-forward 3D Gaussian Splatting with pixel-unaligned prediction.
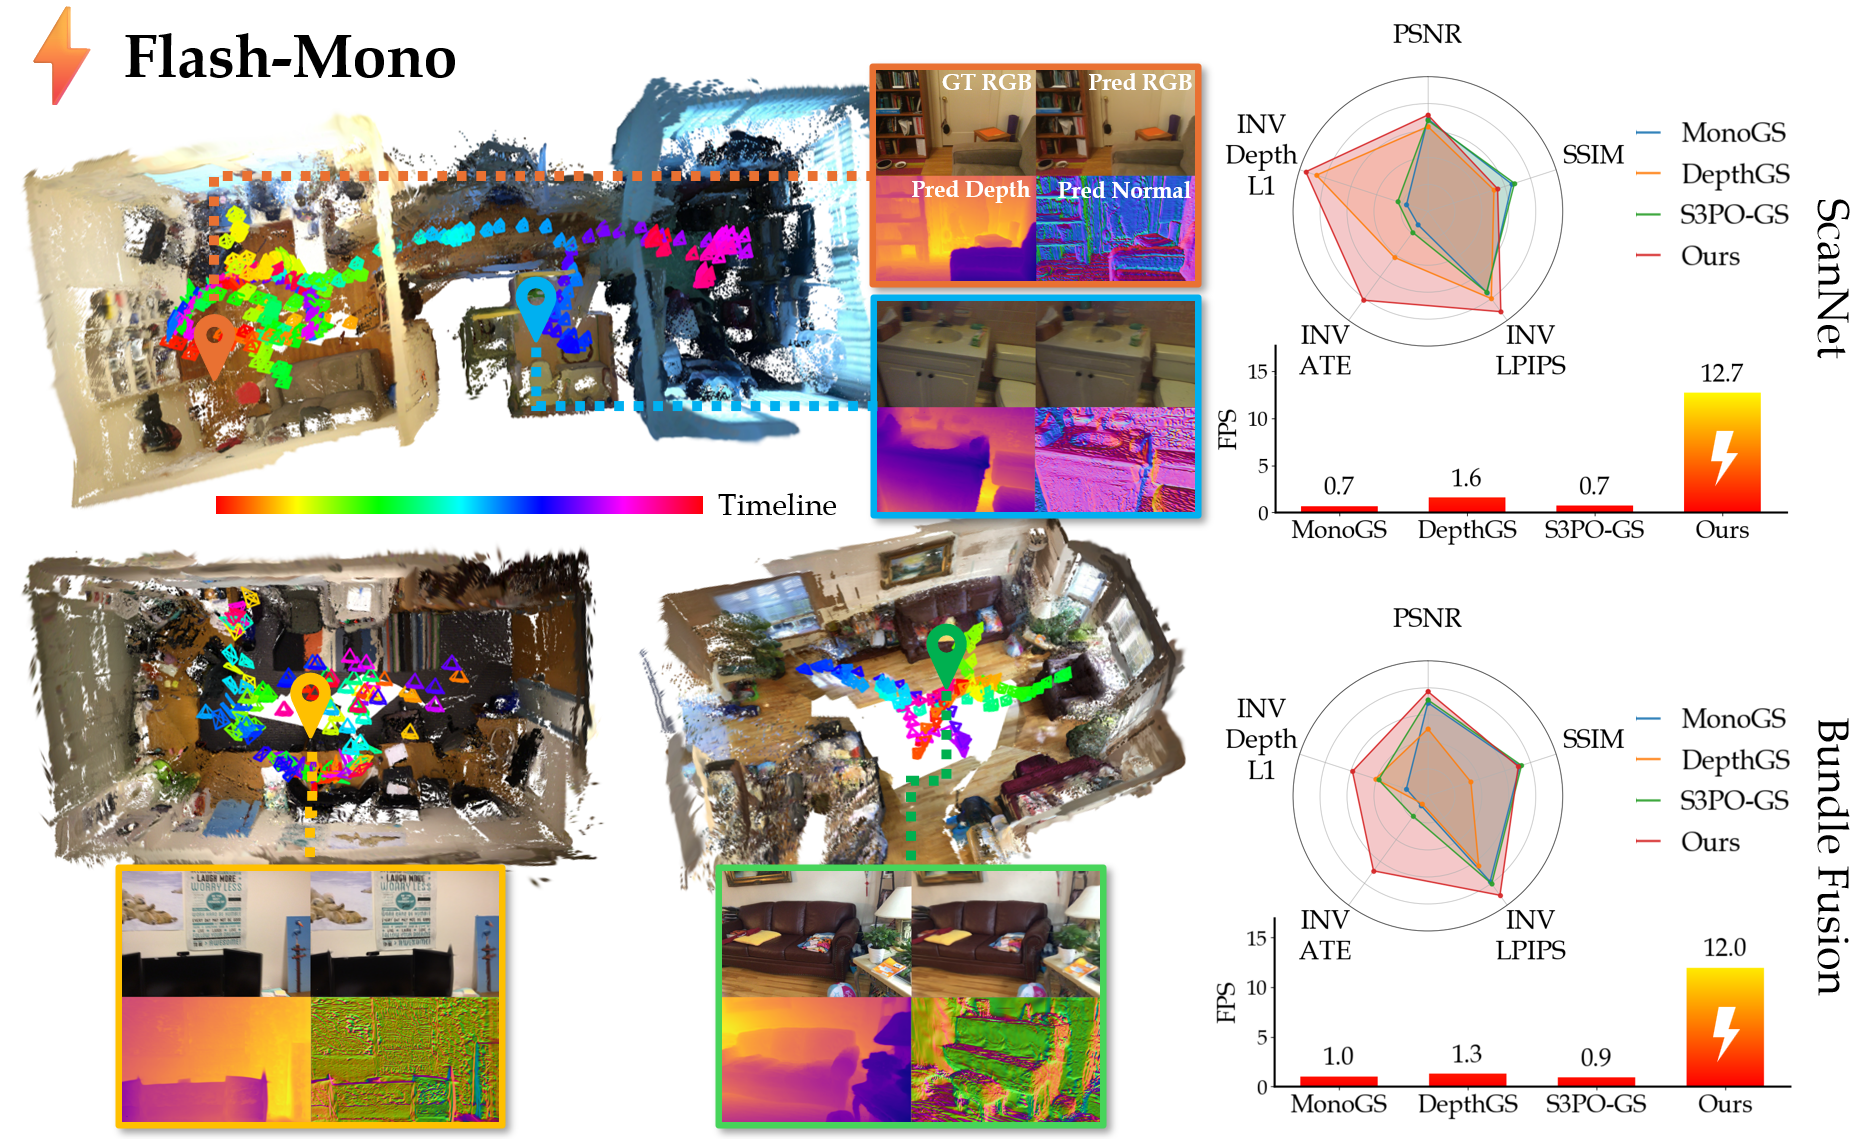
Flash-Mono: Feed-Forward Accelerated Gaussian Splatting Monocular SLAM
Published in ICLR 2026 , 2026
Feed-forward accelerated Gaussian Splatting for monocular SLAM.
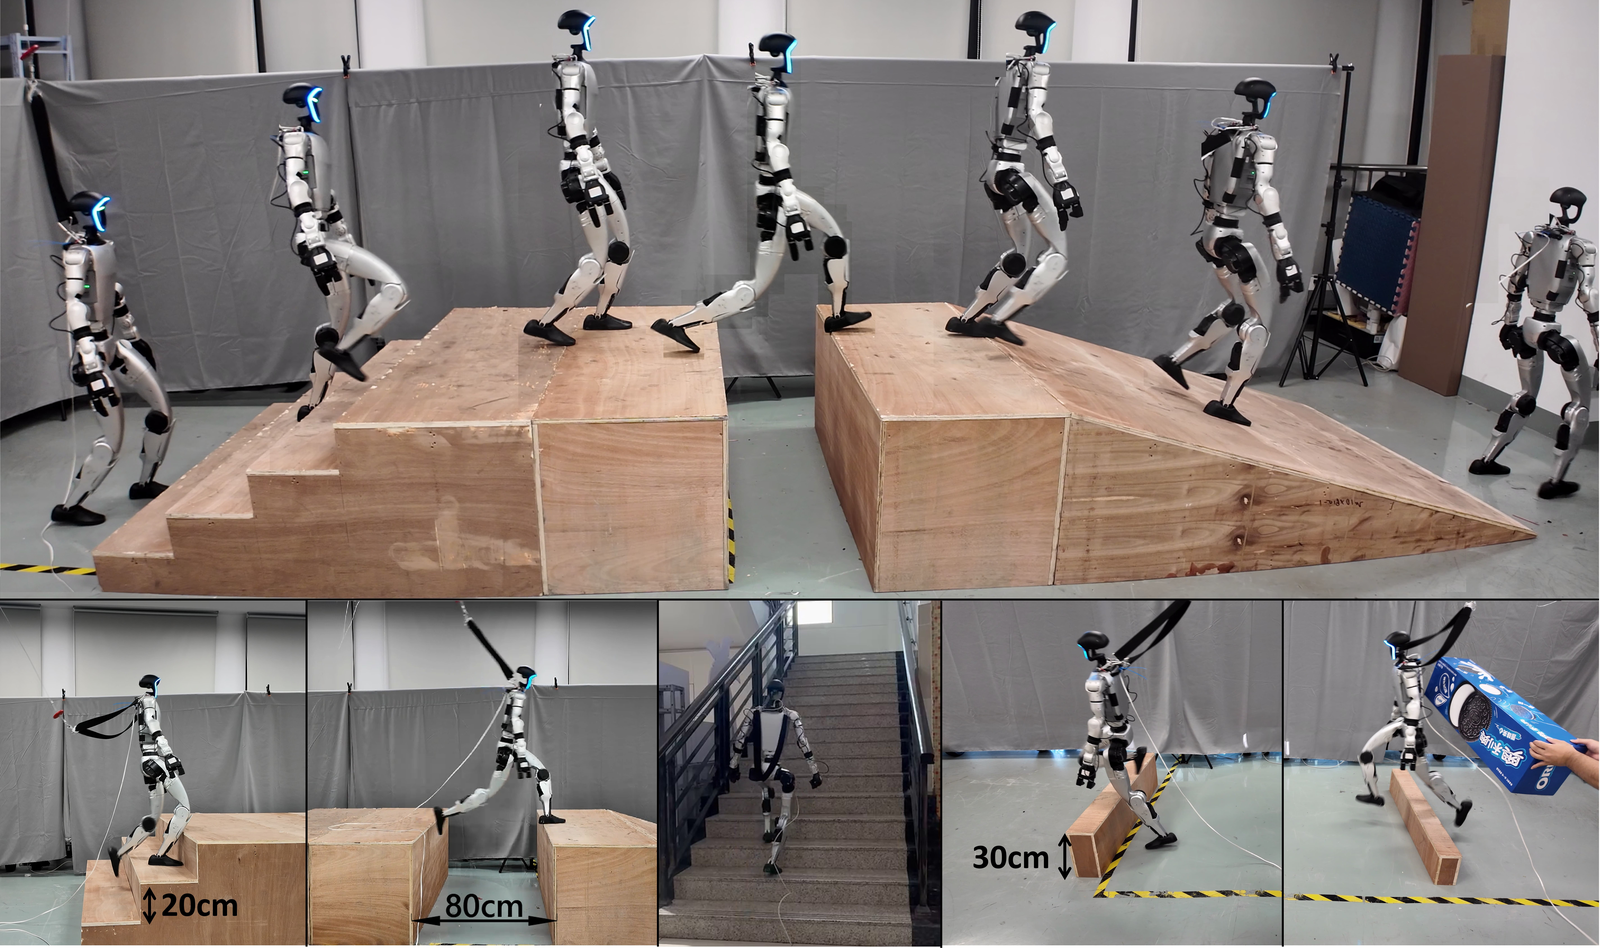
CMoE: Contrastive Mixture of Experts for Motion Control and Terrain Adaptation of Humanoid Robots
Published in ICRA 2026 , 2026
Contrastive mixture of experts for humanoid motion control and terrain adaptation.
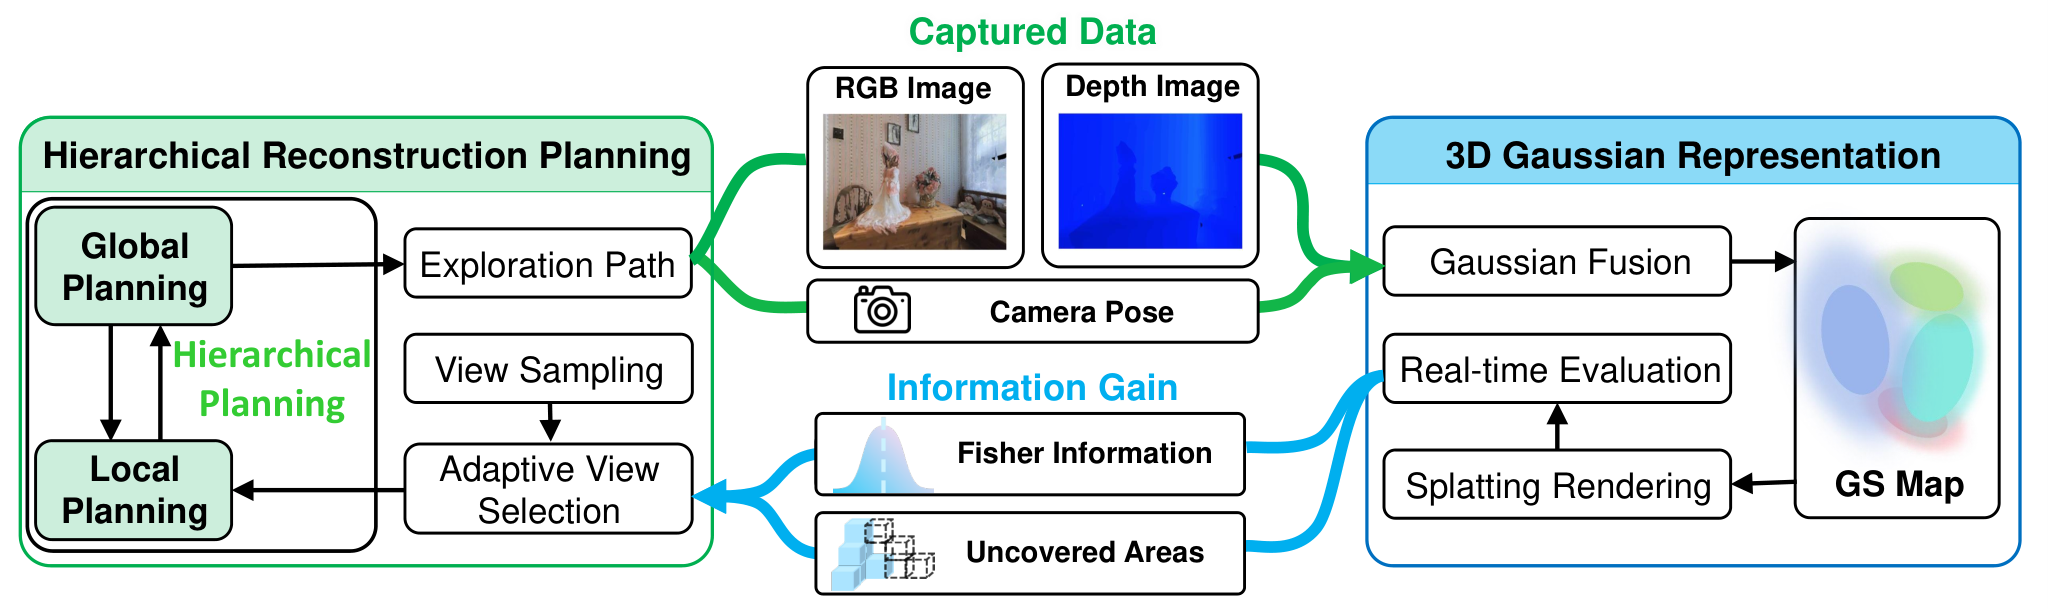
HGS-Planner: Hierarchical Planning Framework for Active Scene Reconstruction Using 3D Gaussian Splatting
Published in ICRA 2025 , 2025
Hierarchical planning for active scene reconstruction using 3D Gaussian Splatting.
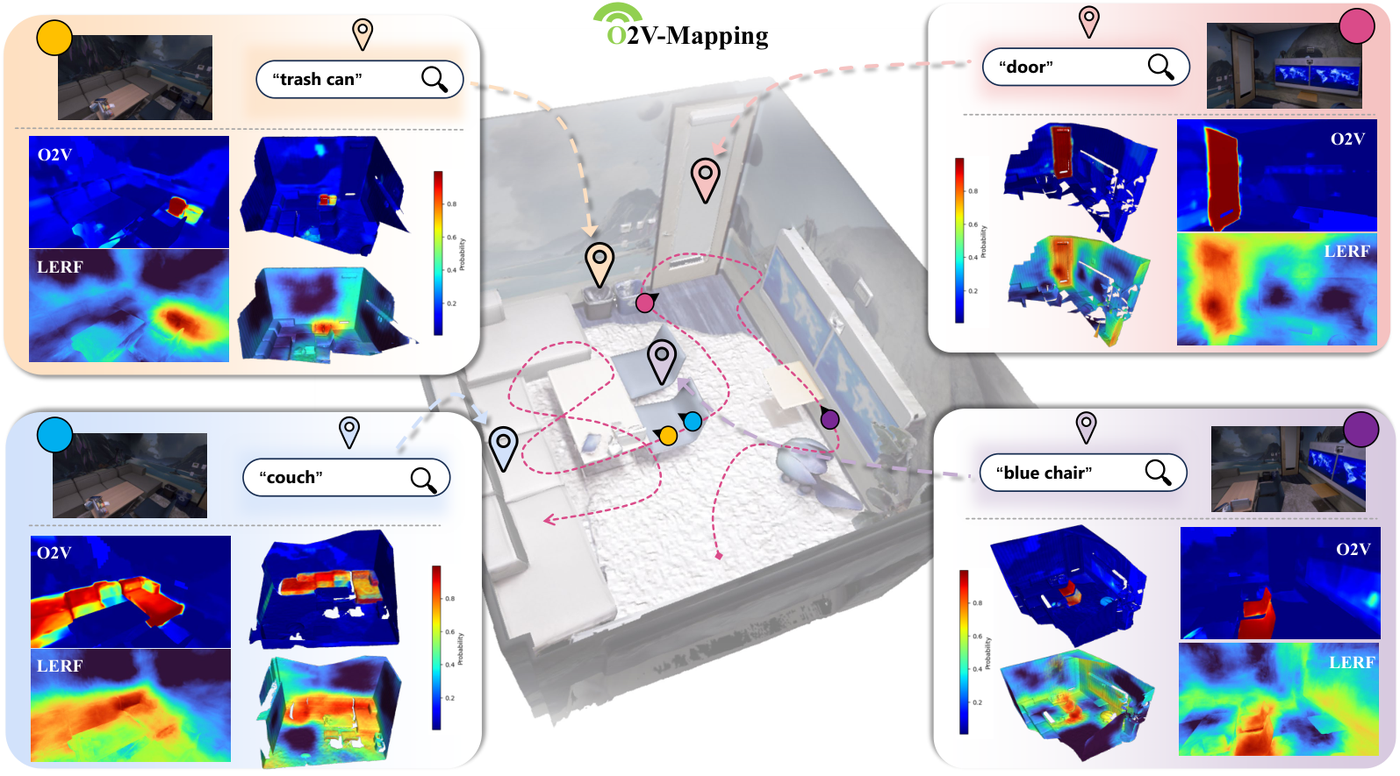
O2V-Mapping: Online Open-Vocabulary Mapping with Neural Implicit Representation
Published in ECCV 2024 , 2024
Online open-vocabulary mapping with neural implicit representation.