Swift-Mapping: Online Neural Implicit Dense Mapping in Urban Scenes
Published in AAAI 2024 , 2024
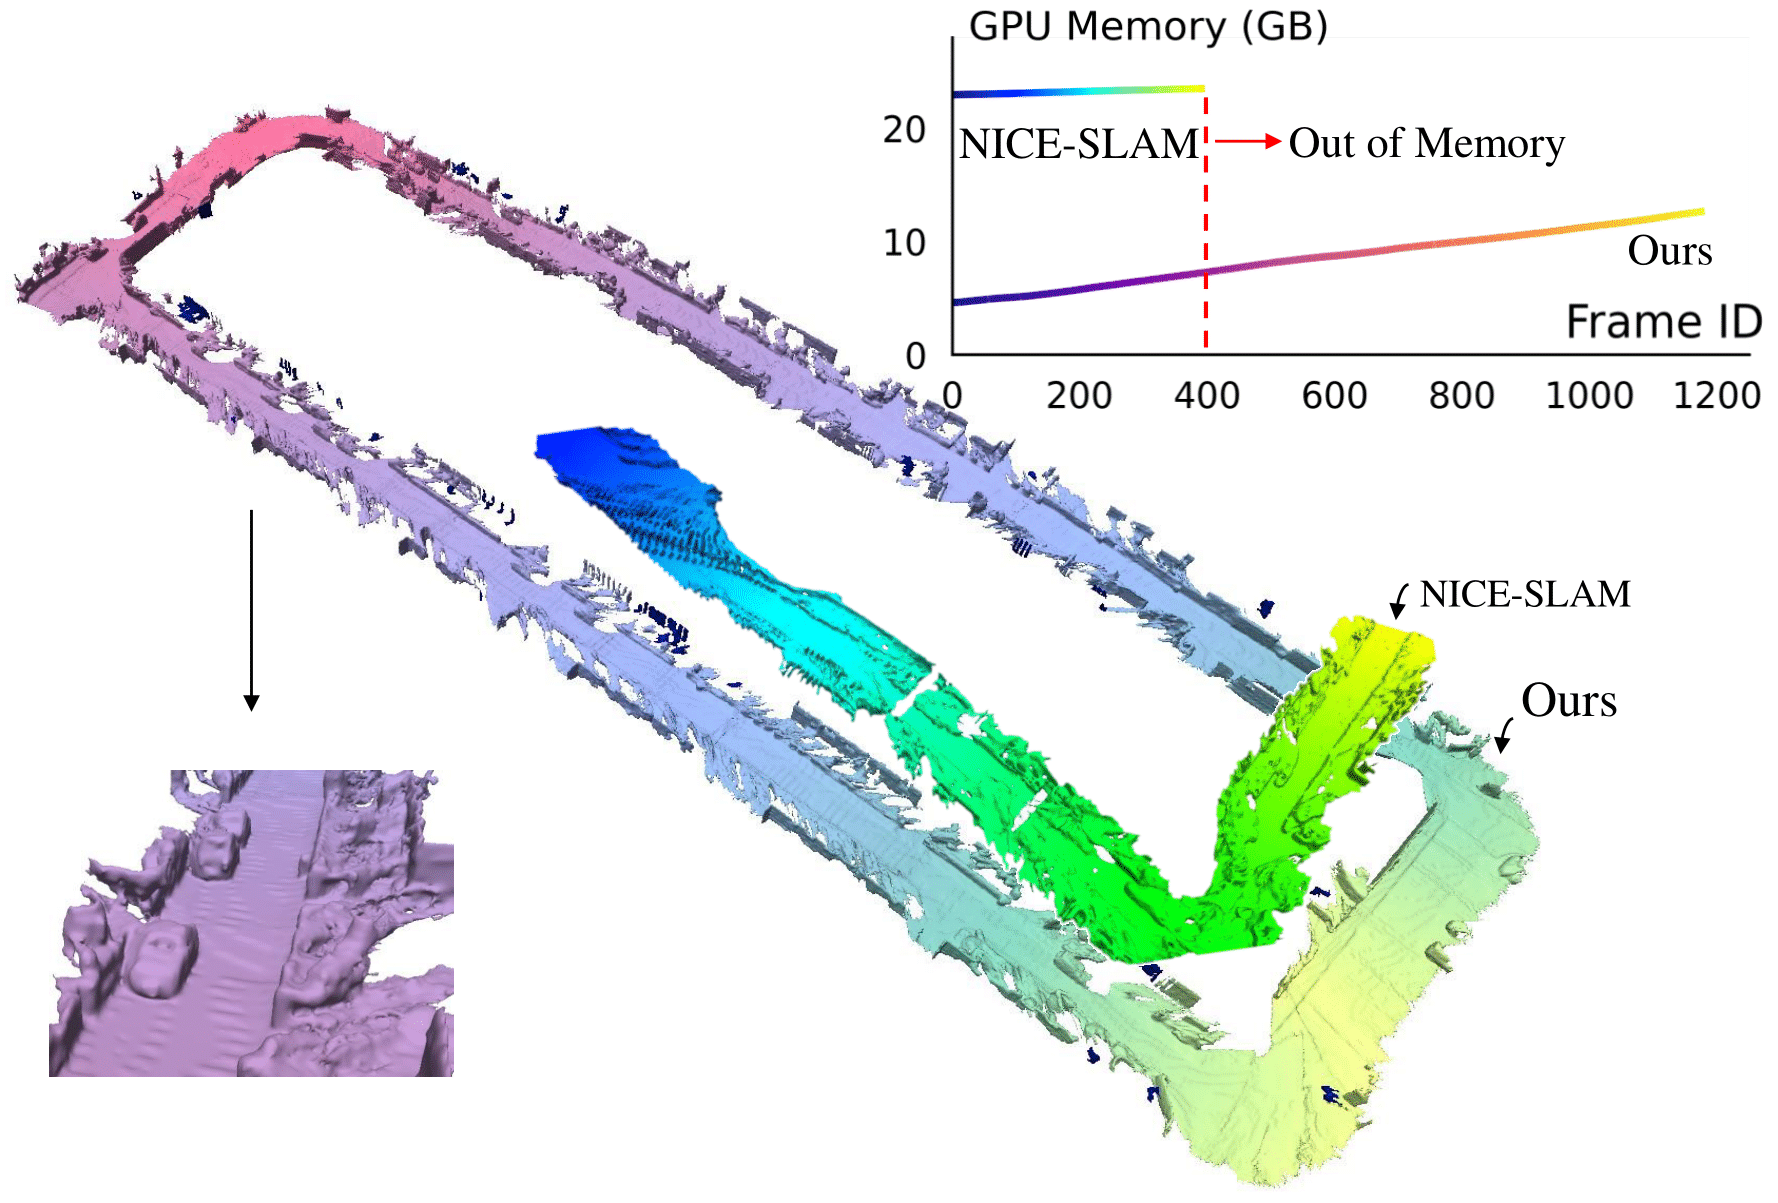
Online neural implicit dense mapping in urban scenes.
Published in AAAI 2024 , 2024
Online neural implicit dense mapping in urban scenes.
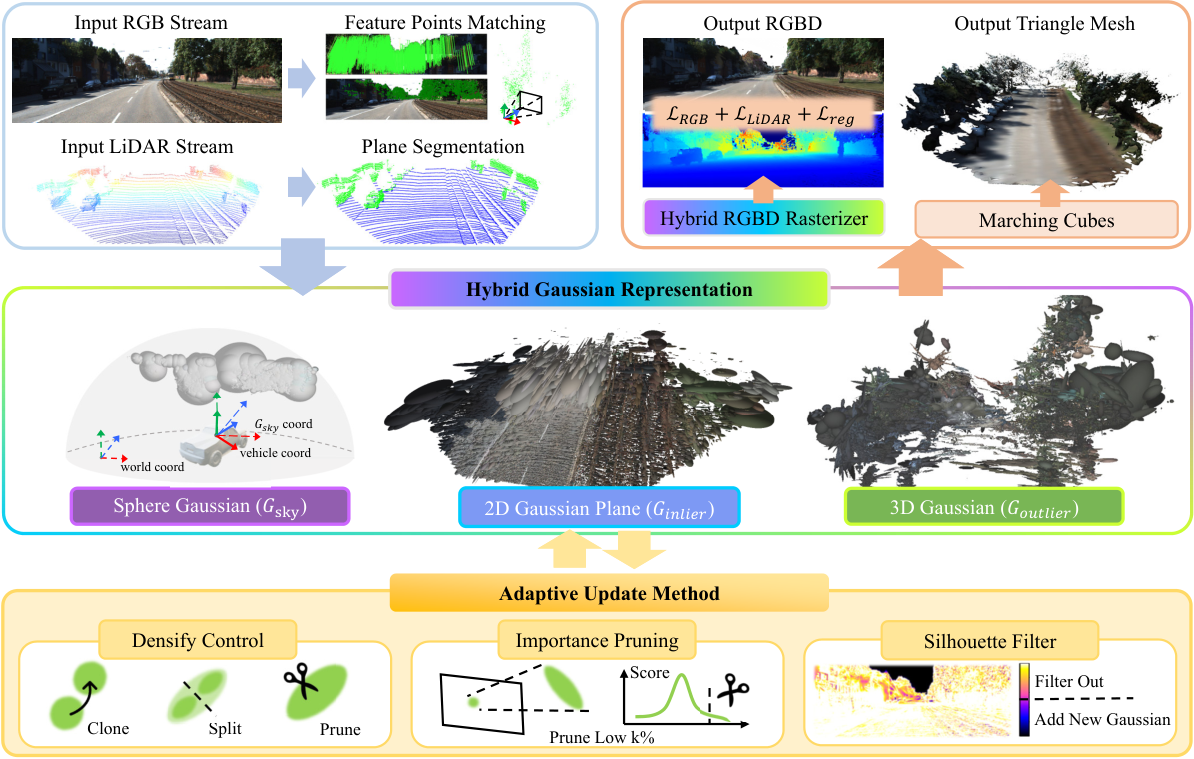
Published in IEEE Robotics and Automation Letters (RA-L) , 2024
Online dense mapping with a hybrid Gaussian representation in urban scenes.
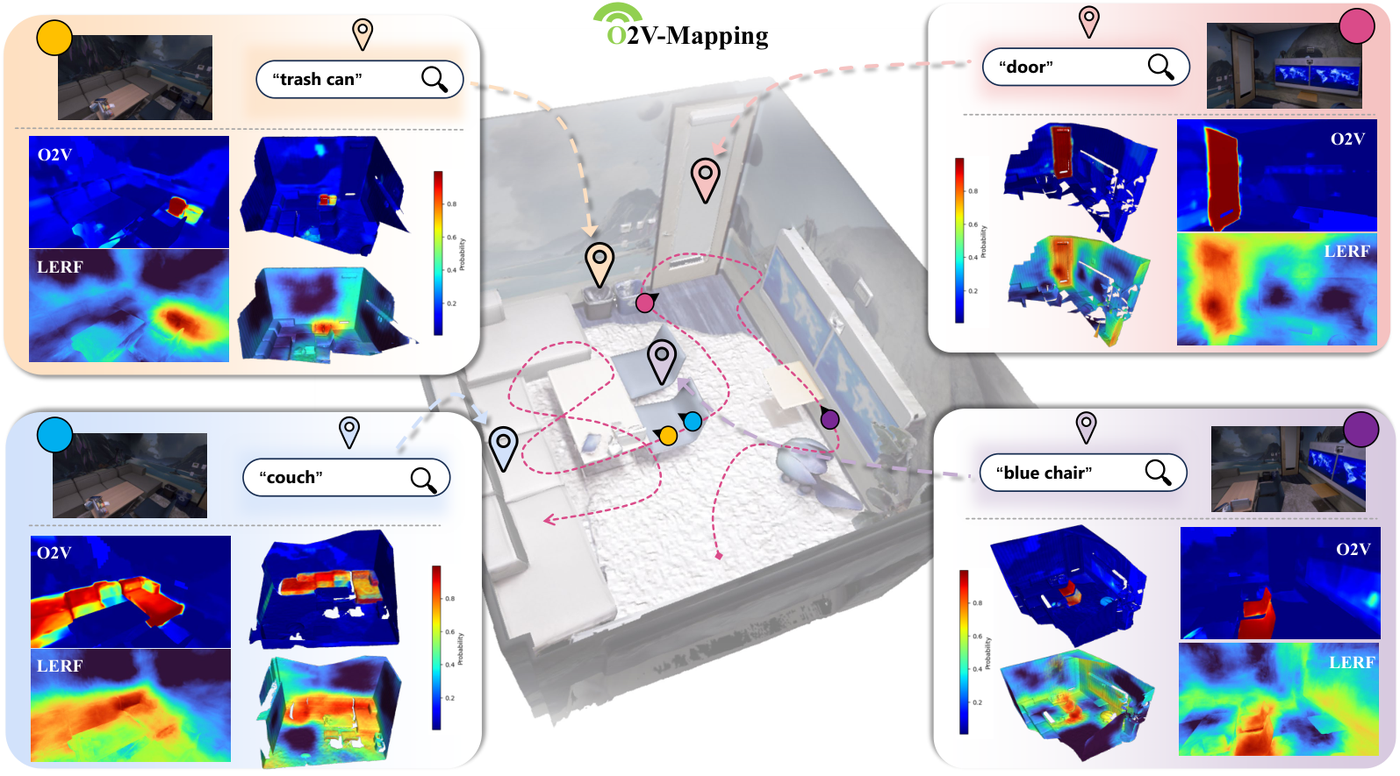
Published in ECCV 2024 , 2024
Online open-vocabulary mapping with neural implicit representation.
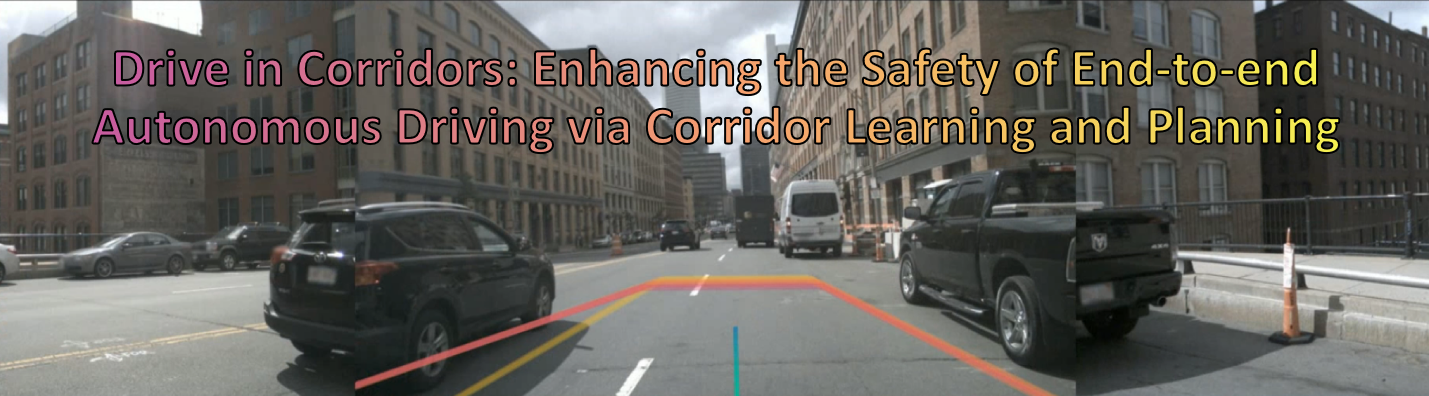
Published in IEEE Robotics and Automation Letters (RA-L) , 2025
Corridor learning and planning for safe end-to-end autonomous driving.
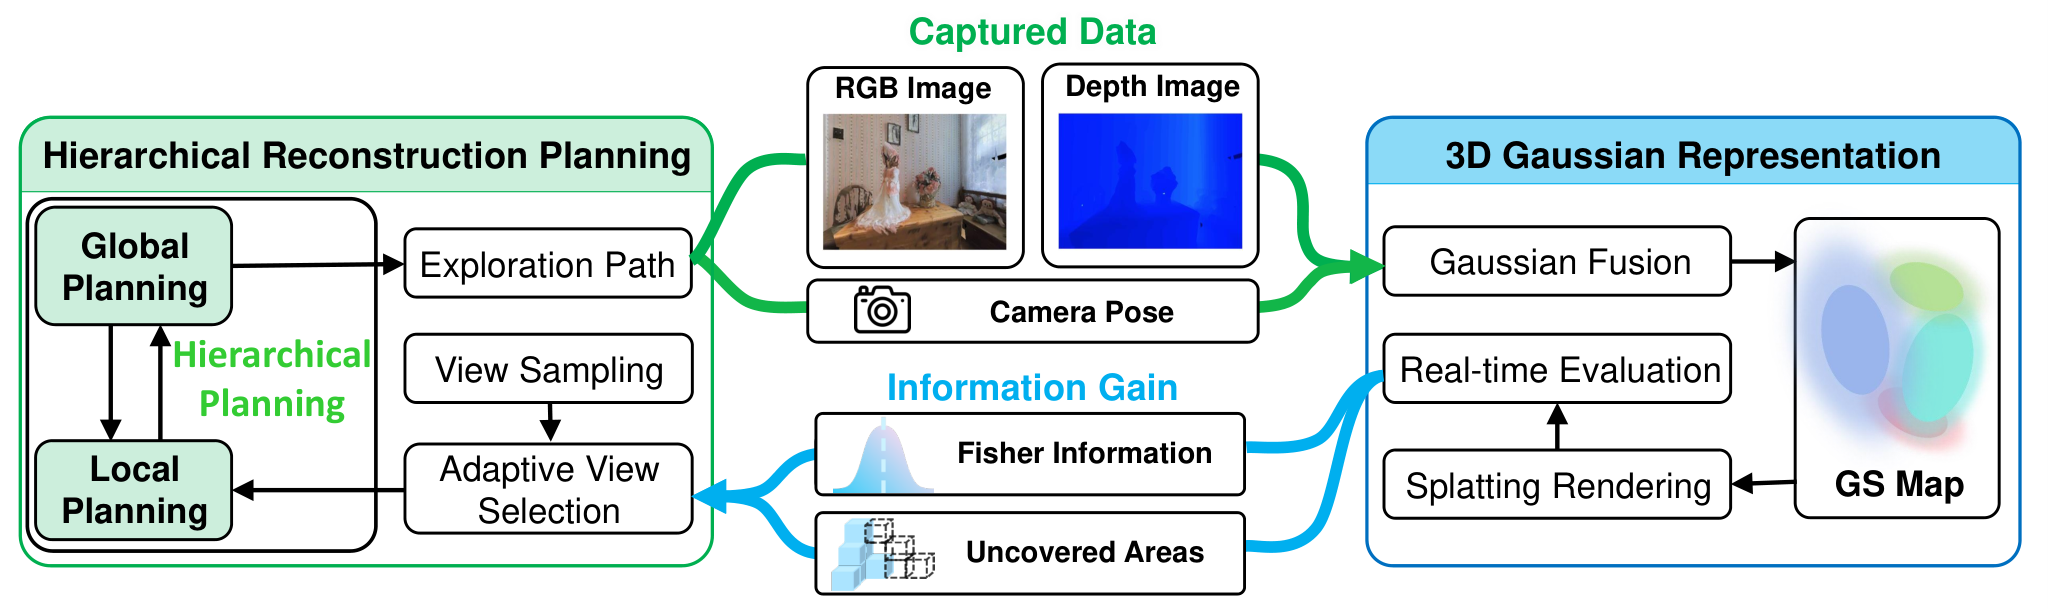
Published in ICRA 2025 , 2025
Hierarchical planning for active scene reconstruction using 3D Gaussian Splatting.
Published in IEEE Transactions on Robotics (T-RO) , 2025
Visual-inertial Gaussian Splatting for monocular SLAM in large scenes.
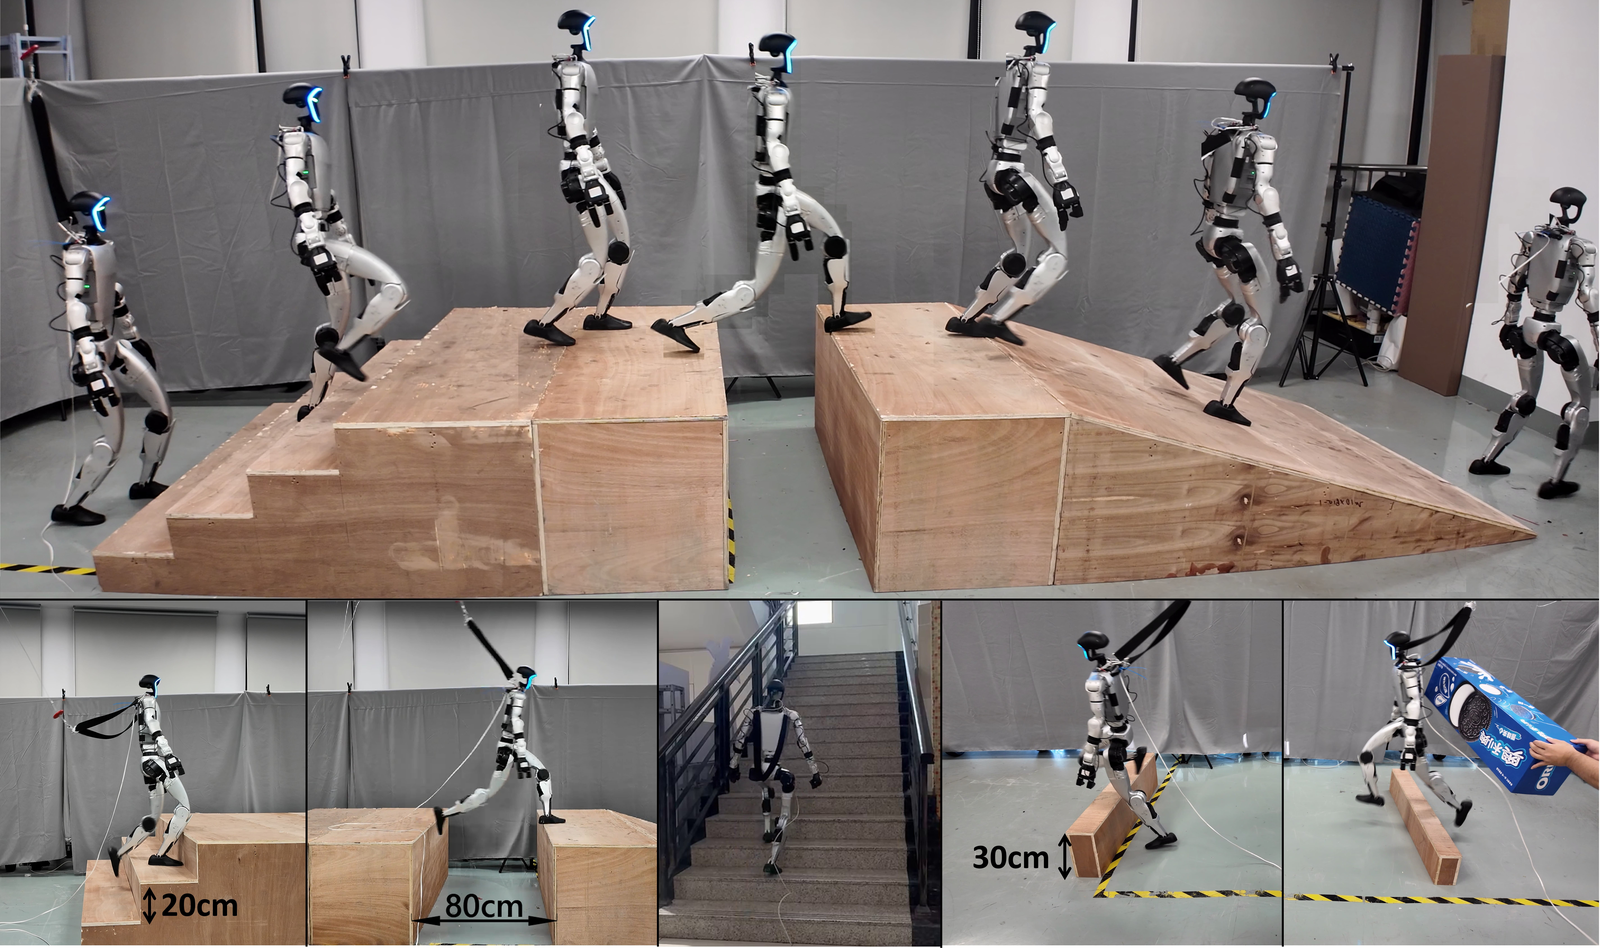
Published in ICRA 2026 , 2026
Contrastive mixture of experts for humanoid motion control and terrain adaptation.
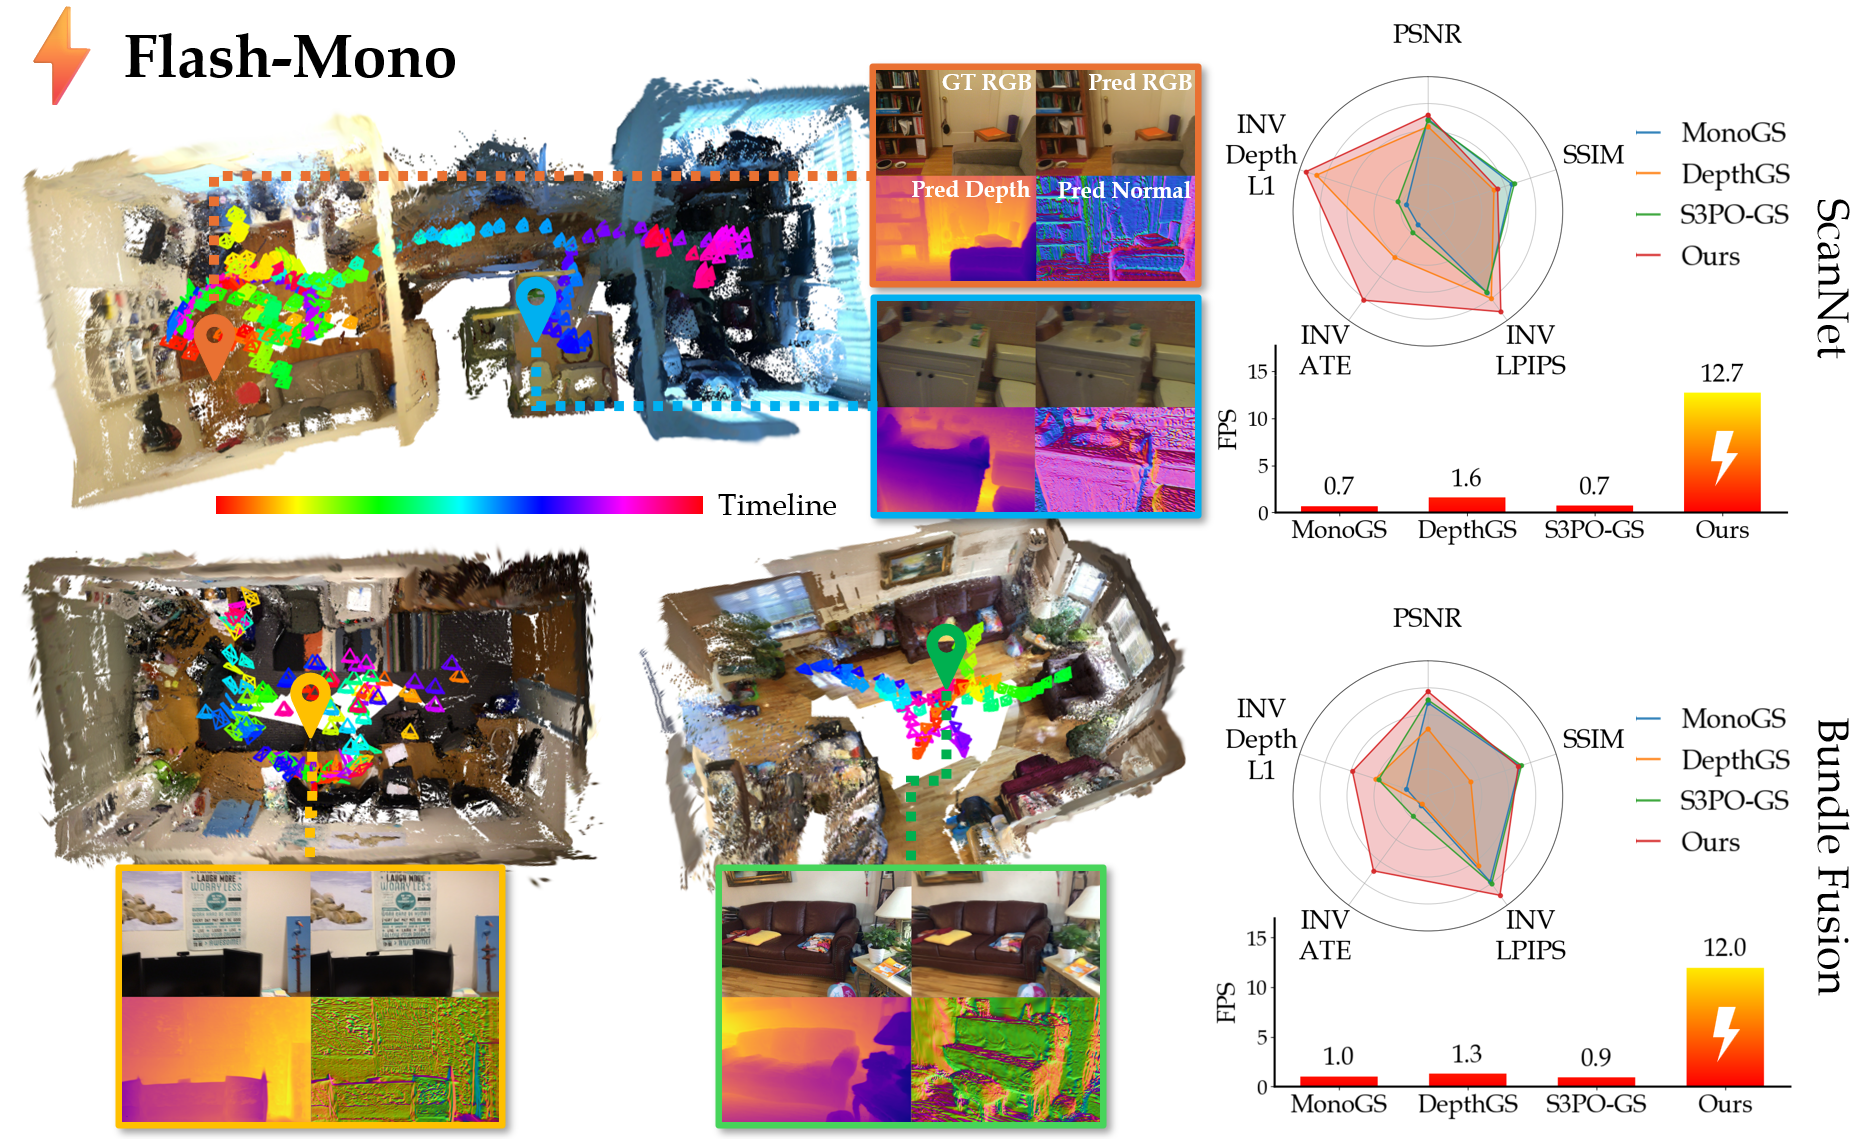
Published in ICLR 2026 , 2026
Feed-forward accelerated Gaussian Splatting for monocular SLAM.
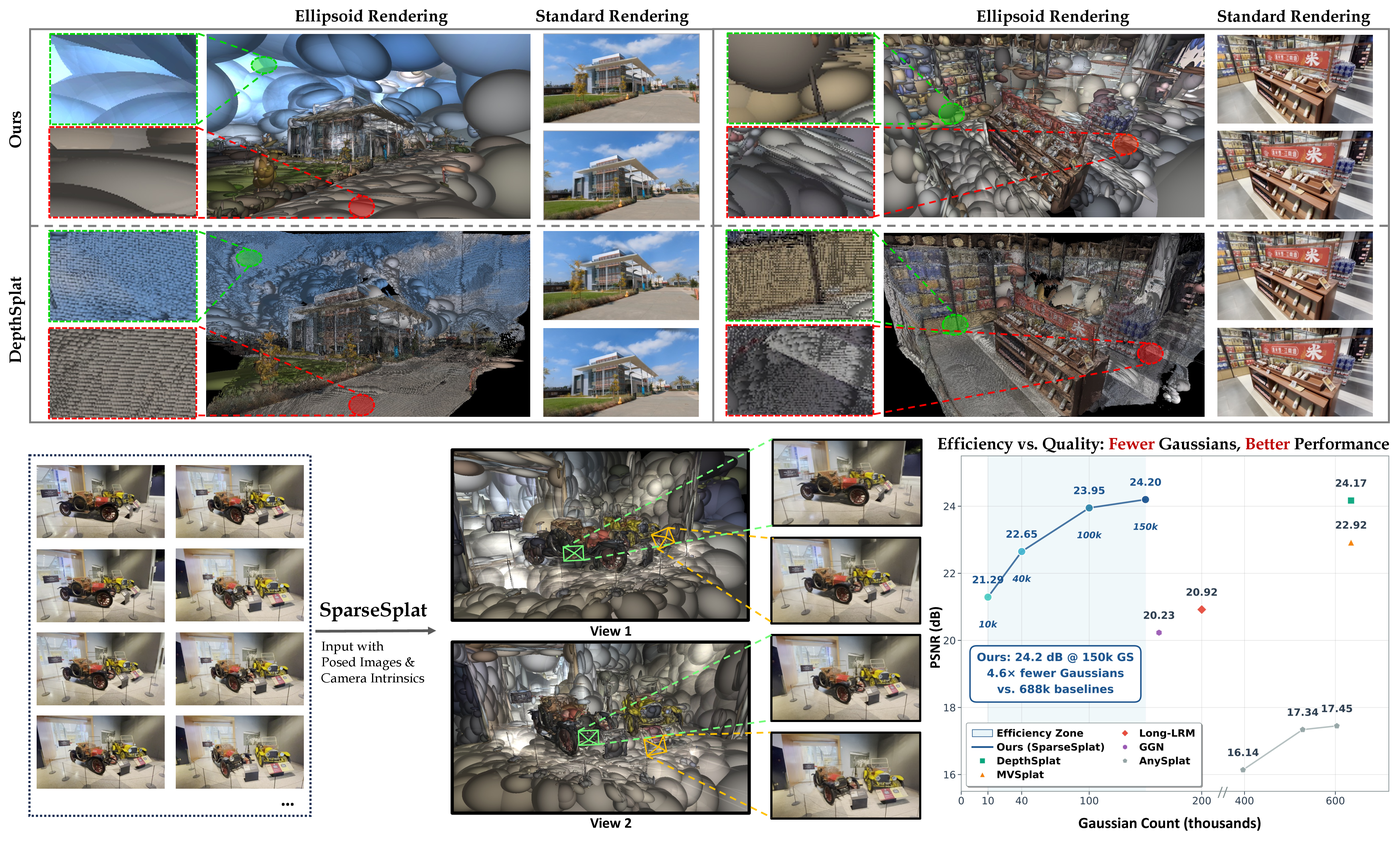
Published in CVPR 2026 , 2026
Feed-forward 3D Gaussian Splatting with pixel-unaligned prediction.
Published in CoRL 2026 , 2026
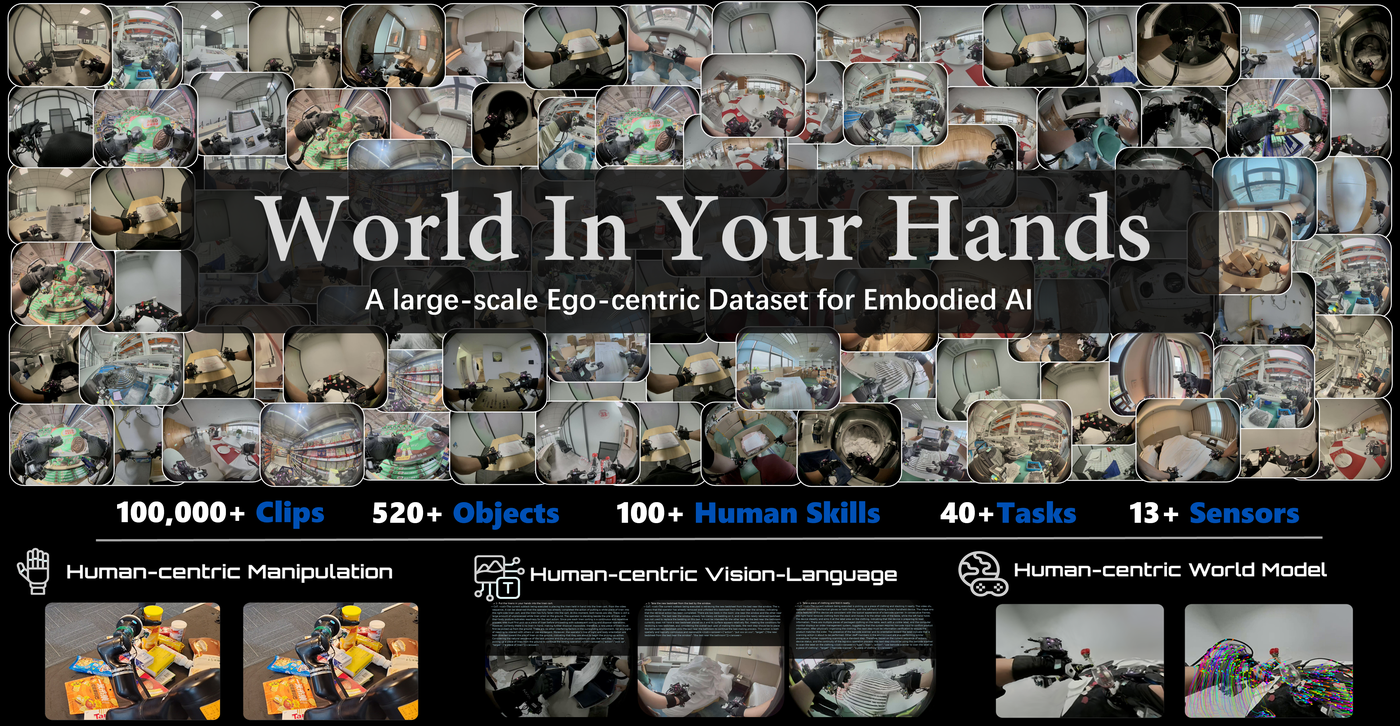
A large-scale and open-source ecosystem for learning human-centric manipulation in the wild.
Published in NeurIPS 2026 , 2026
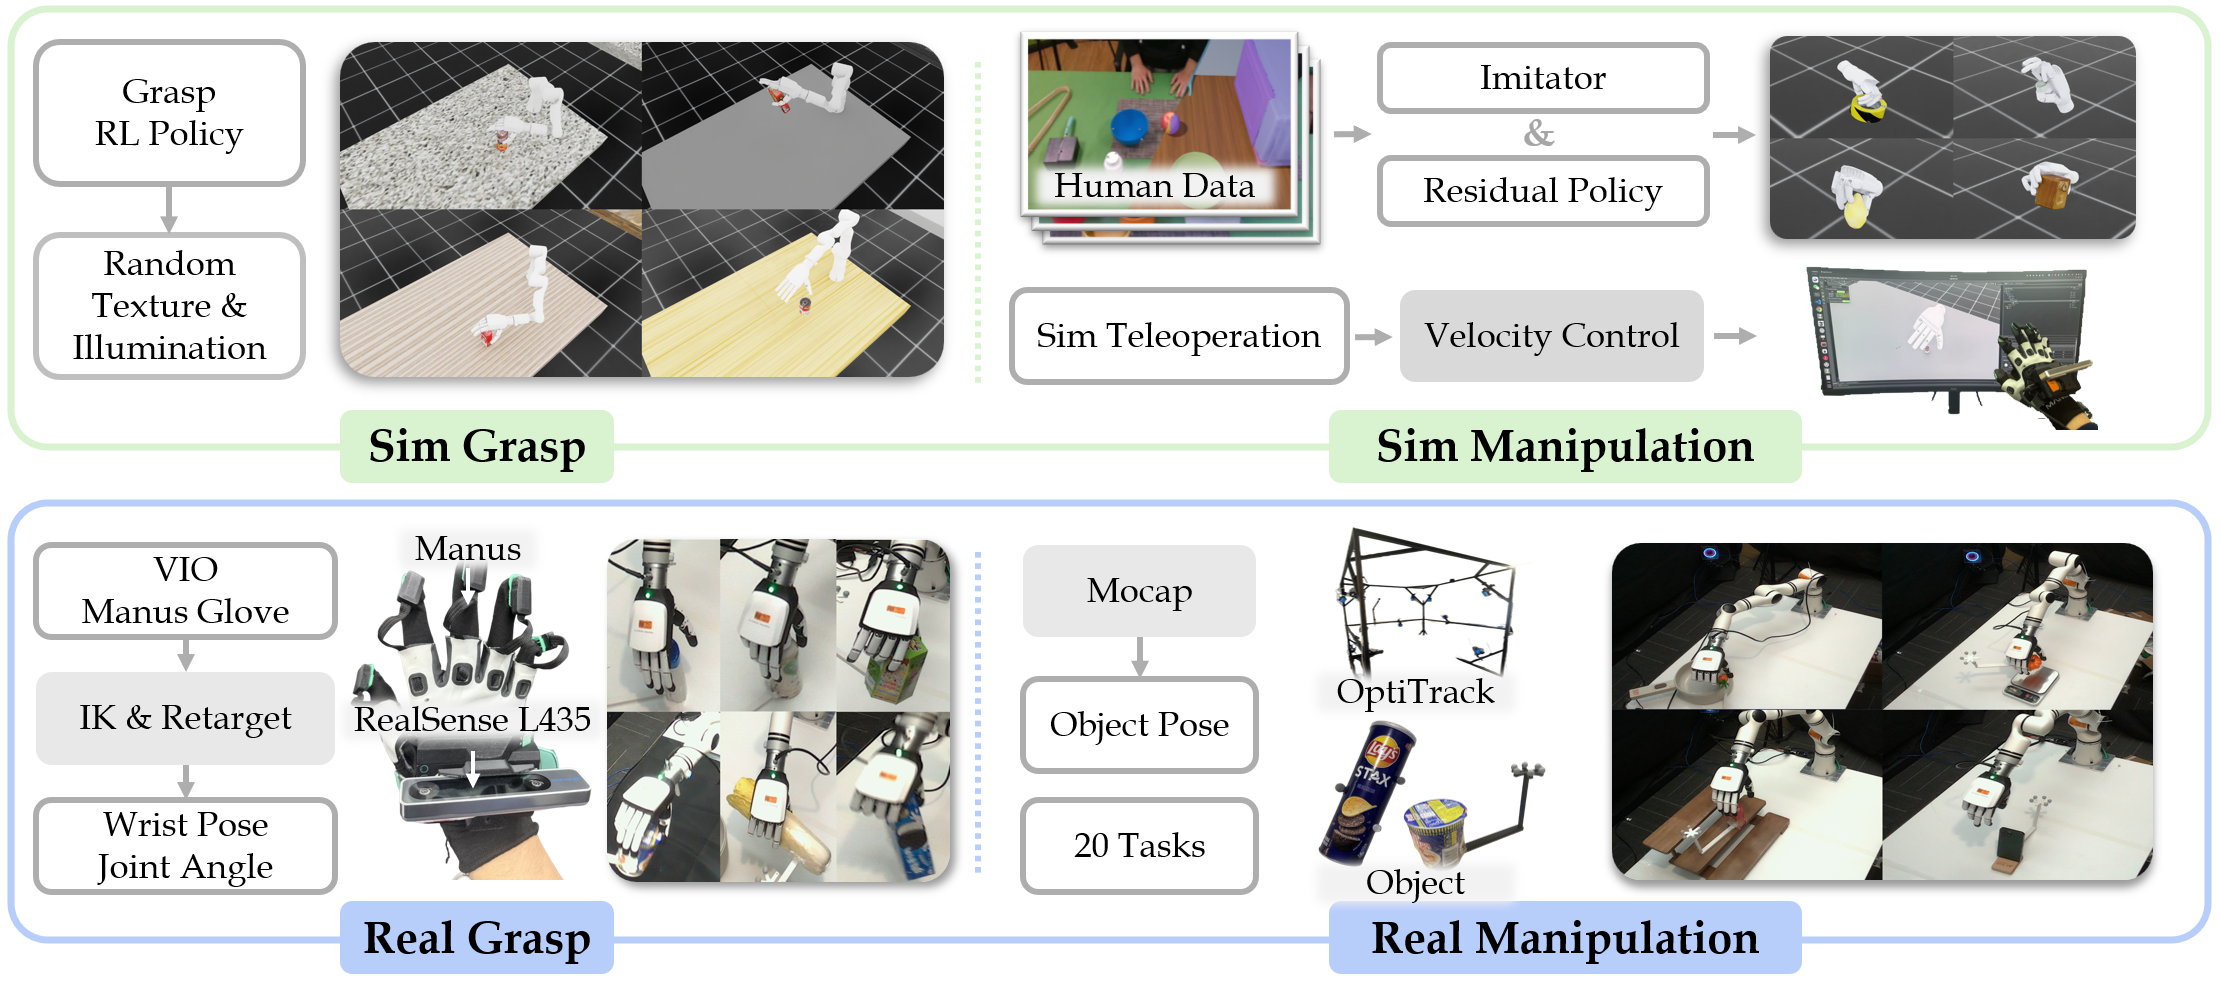
6D object pose estimation for dexterous manipulation.
Published in ICLR 2027 (In Submission) , 2027
Distilling action tangent fields into World Action Models.